ساخت خرطوم روباتیک با انعطافپذیری بالا
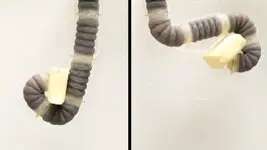
محققان موسسه تکنولوژی ماساچوست(MIT) بازوی روباتیک انعطافپذیری به شکل خرطوم فیل طراحی کردهاند.
به گزارش افکارنیوز به نقل از ايسنا، پيش از اين محققان دانشگاه كورنل، شيكاگو و مركز تحقيقات iRobot در يك طرح مشترك موفق به ساخت پنجه روباتيكي مجهز به غشاي الاستيكي با قابليت انعطاف پذيري بالا شدند.
طرح ارائه شده توسط محققان MIT مانند پنجه روباتیک از قدرت پیچ و خم خوردن و انعطاف پذیری بسیار بالایی برخوردار است. در پنجه روباتیک از یک خلأ مکنده هوا برای گرفتن و بلند کردن اشیاء استفاده می شود، در حالیکه در بازوی روباتیک دریچههای خلأ مجزا در هر بخش تعبیه شده است.
بازوي روباتيك خرطومي trunkbot از پنج بخش متراكم با دريچههاي خلأ مجزا در هر بخش ساخته شده است؛ همچنين چهار كابل كنترل در فواصل ۹۰ درجه باعث افزايش كشش و قدرت حركت بازو ميشود.